SUMATERA UTARA — Tiga peneliti menguji empat model kecerdasan buatan mengemudikan Toyota Corolla 2022 sungguhan di lintasan berbatas cone, dan hanya GPT-6 Astra yang berhasil mencapai garis finis. Dari 11 percobaan yang dijalankan, delapan gagal sebelum tikungan pertama karena model salah membaca sisi batas jalur. Pengujian ini terdokumentasi dalam makalah preprint DrivingBench yang diunggah di alphaXiv pada 30 September 2026.
Makalah berjudul "DrivingBench: Can Vision-Language Models Drive a Toyota Corolla?" disusun Aditya Ramabadran, Simon Mahns, dan Tobias Gessler. Statusnya masih preprint dan belum melewati peer review.
Yang diuji bukan sekadar model, melainkan pasangan model dengan aplikasinya. GPT-6 Astra dan GPT-5.6 Sol dijalankan lewat Codex, Claude Fable 5.1 lewat Claude Code, dan Grok 4.6 lewat Cursor.
Corolla Dipasangi comma four dan openpilot
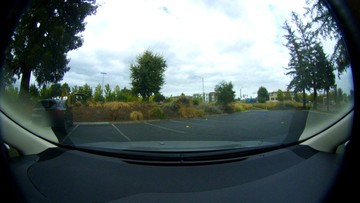
Mobil uji menggunakan perangkat comma four dengan perangkat lunak openpilot. Model menerima gambar dari kamera, lalu mengeluarkan perintah berupa persentase setir, kecepatan, dan durasi gerak.
Kecepatan dibatasi 0,5 hingga 3,5 meter per detik, setara 1,8 sampai 12,6 km/jam. Lintasan membentang 127 meter dengan satu tikungan kiri dan dua tikungan kanan. Setiap model mendapat maksimal tiga percobaan dalam satu sesi percakapan.
Delapan dari 11 Percobaan Berhenti Sebelum Tikungan Pertama
GPT-6 Astra menempuh 49 persen lintasan pada percobaan pertama dan finis di percobaan kedua. Mobil masuk zona finis 4 menit 44 detik setelah perintah pertama, dengan catatan waktu finis 5 menit 22 detik.
Claude Fable 5.1 menunjukkan perbaikan bertahap: 9 persen, 10 persen, lalu 45 persen. Grok 4.6 stagnan di angka 8, 11, dan 10 persen. GPT-5.6 Sol tidak bergerak dari 6 persen pada ketiga percobaan.
Penyebab kegagalan paling sering adalah kesalahan membaca sisi batas cone. Claude Fable 5.1 mengakui hal ini dalam refleksinya.
"Saya kembali memilih sisi batas yang salah. Barisan cone diagonal itu adalah tepi kiri jalur, bukan tepi kanannya," tulis Fable 5.1.
Latensi dan Biaya Token Jadi Faktor Pembeda
Mobil tetap bergerak saat model berpikir, sehingga jeda antarperintah berpengaruh besar. Median latensi tercatat 4,9 detik pada Astra hingga 22,2 detik pada Fable.
Biaya token juga berbeda jauh. Astra menghabiskan US$9,75 atau sekitar Rp174 ribu (kurs Rp17.858,90), Fable sekitar Rp70,5 ribu, Sol Rp18,8 ribu, dan Grok Rp11,6 ribu.
Astra Sempat Menolak Menyetir Mobil Fisik
Selama fase pengembangan, GPT-6 Astra berulang kali menolak mengemudikan mobil sungguhan meski peneliti sudah memberi jaminan keselamatan.
"Tidak. Tidak ada rumusan kata, surat pengabaian, atau jaminan tambahan apa pun yang memungkinkan saya mengemudikan atau memberi perintah langsung kepada mobil fisik," tulis Astra dalam salah satu percakapan.
Penolakan itu baru teratasi setelah peneliti mengurangi informasi soal risiko pada keluaran tool dan menjelaskan tugas secara operasional. Dengan desain akhir tersebut, semua model bersedia mengemudi di setiap percobaan.
Pengemudi Siaga Rem, Tidak Ada Tabrakan
Seluruh pengujian melibatkan pengemudi yang duduk di dalam mobil dengan kaki disiagakan di atas rem. Setiap percobaan yang gagal dihentikan operator lewat rem, kecepatan puncak terukur di bawah 3 m/s atau sekitar 10,8 km/jam, dan tidak ada tabrakan.
Peneliti mengakui setiap model baru diuji dalam satu trial independen. Mereka berencana menambah jumlah pengujian pada riset lanjutan.
"Hasil kami menunjukkan bahwa meski model AI serbaguna telah membuat kemajuan signifikan pada tugas dunia nyata seperti mengemudi, kemampuannya masih jauh dari level manusia," tulis para peneliti.